Google DeepMind、Gemini 4 Argonを発表
- •ロボットの物理推論を支援する汎用モデル、Gemini 4 Argonを発表
- •ERQAで87%を記録し、シミュレーション練習と視覚フィードバックでロボットを制御
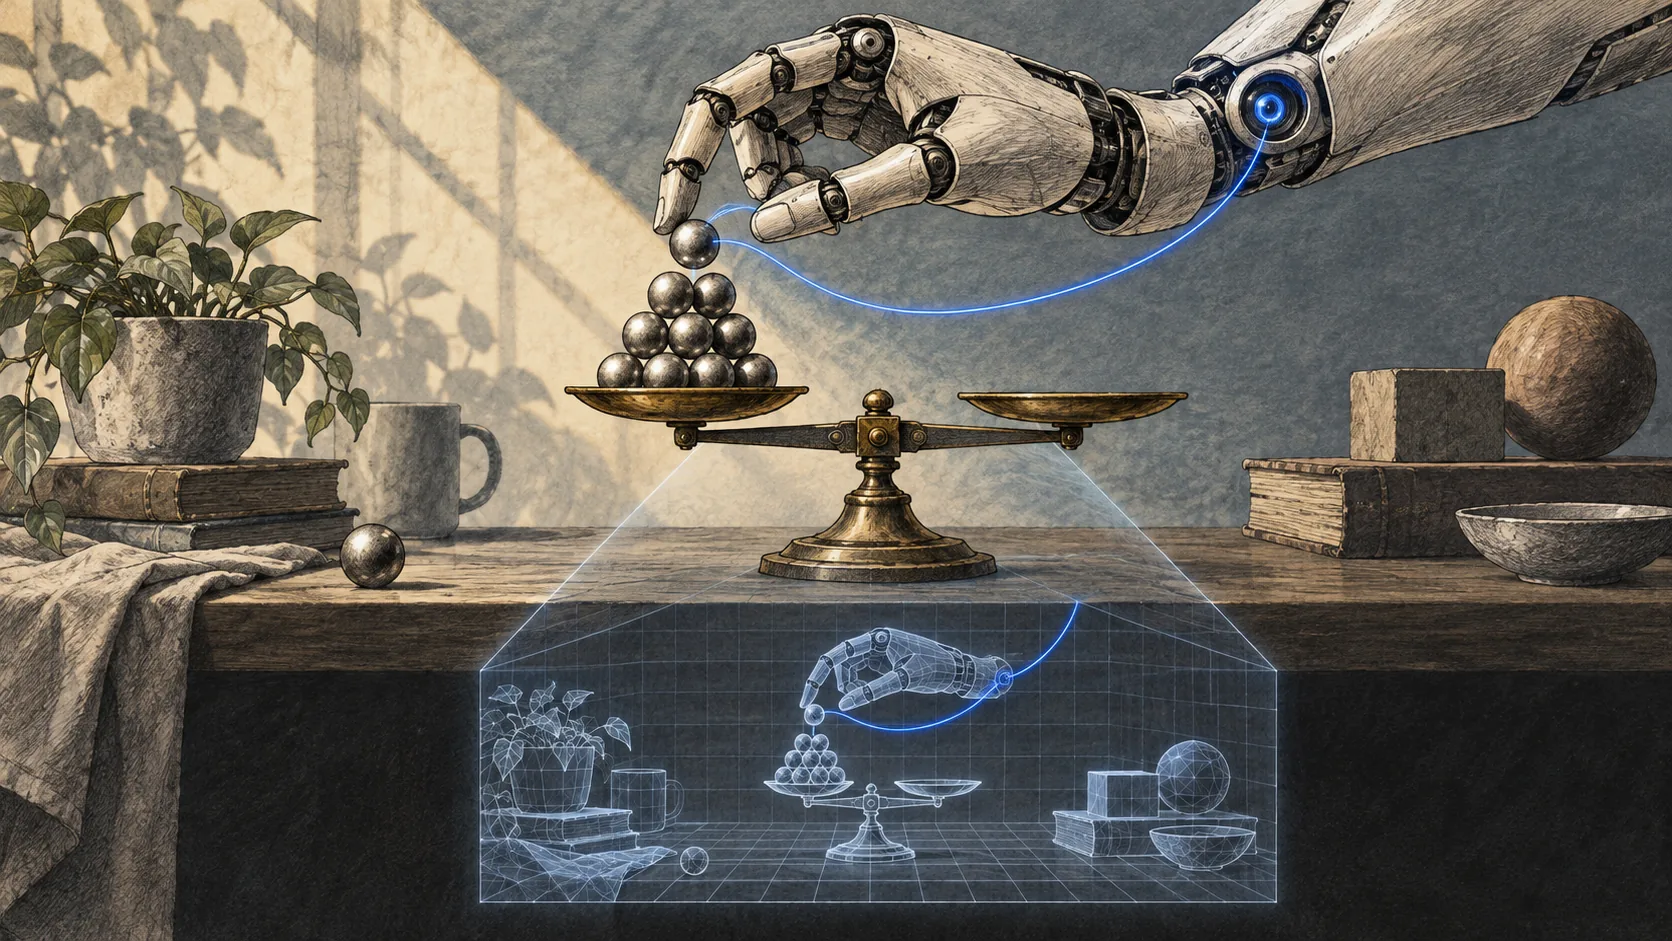
- •Real2Sim再構築、動画ラベル付け、12個の球を使う天秤パズルを例示
Google DeepMindは2026年10月13日、ロボット工学向けの汎用物理推論モデルとしてGemini 4 Argonを発表しました。同社によると、Argonは物理の理解、コード生成、視覚と言語の意味に基づく推論を大きく進め、ロボット工学の幅広い工程を支援できます。3D環境で物理・空間問題を解く能力を測るEmbodied Reasoning(ERQA)ベンチマークでは、純粋な推論で87%を記録し、他のすべての最先端モデルを上回ったとしています。
DeepMindは、Argonの用途をロボット制御、Real2Sim再構築(現実の動作をシミュレーションに再現する手法)、物理理解、研究と自己改善の4分野に分けています。ロボット制御では、12自由度の脚と6自由度の腕を備えたBoston Dynamicsの四足ロボットSpotを操作できると説明しました。ごみ箱の例では、Argonが足踏み式ごみ箱のMuJoCoデジタルツインを作り、ペダルを踏む練習をしてから、実機でソーダ缶を中に落とします。別のゼロショット制御の例では、視覚座標と動作の基本単位を数回のやりとりで使い、倒れたマグカップを起こして、丸めたナプキンを中に入れます。また、動画生成モデルを視覚フィードバックで繰り返し誘導し、5枚のスクラブルタイル「G、R、A、N、O」を「A-R-G-O-N」の順に並べます。
Real2Simの例では、ロボットの遠隔操作映像からMuJoCoシミュレーションを再構成し、シミュレーション内のカメラ映像と接触力が記録データに合うよう、物体のデータとシーンを調整します。指示には、物体の動きはMuJoCo内の接触によって生じること、シミュレーションでの指令を記録された軌道から腕の関節で0.55ラジアン以内、手の関節で0.65ラジアン以内に保つことが含まれます。別の例では、一人称視点の人間の動画を、シミュレーション内の人型ロボットによる操作タスクに変換します。物理計算は500ヘルツで行い、ロボットは両手を使う76自由度の機体で、手には22自由度があります。スケッチをシミュレーションに変える例では、76自由度の人型ロボットが6個の箱にボールを投げます。軌道は50ヘルツ、140ステップ、継続時間2.80秒で、骨盤のずれを3センチ以内に抑えて直立を確認し、6個すべての箱を倒すよう指示されています。
物理理解についてDeepMindは、Argonが物体操作の動画に複数の階層でラベルを付けられると説明しました。136秒間のALOHA 2による折り紙の例では、エピソードの目標、6つの意味的な小タスク、接触レベルの17の基本動作を生成します。品質管理の重み付けにより、失敗ややり直しの間は進捗が進まないよう扱います。投稿はさらに、12個の球を使う天秤パズルの例に移ります。ArgonはFranka FR3のMuJoCo環境を構築し、見た目が同じで1個だけ重いか軽い球と、左右2つの皿がある天秤を設定します。提供された記事本文は、この例の途中で終わっています。