GreenWAM、世界モデルとロボット制御を統合
HuggingFace2026年10月15日 (木)
- •Sber Robotics Centerの研究者が、ロボット向け世界基盤モデルGreenWAMを論文で発表
- •GreenWAMは20のロボット系列を扱い、WorldArena 1.0とゼロショットLIBERO-plusの比較で上位の成績
- •実機のヒューマノイドでは、π0.5とCosmos 3 Edgeを適応させた方策より高い頻度で成功
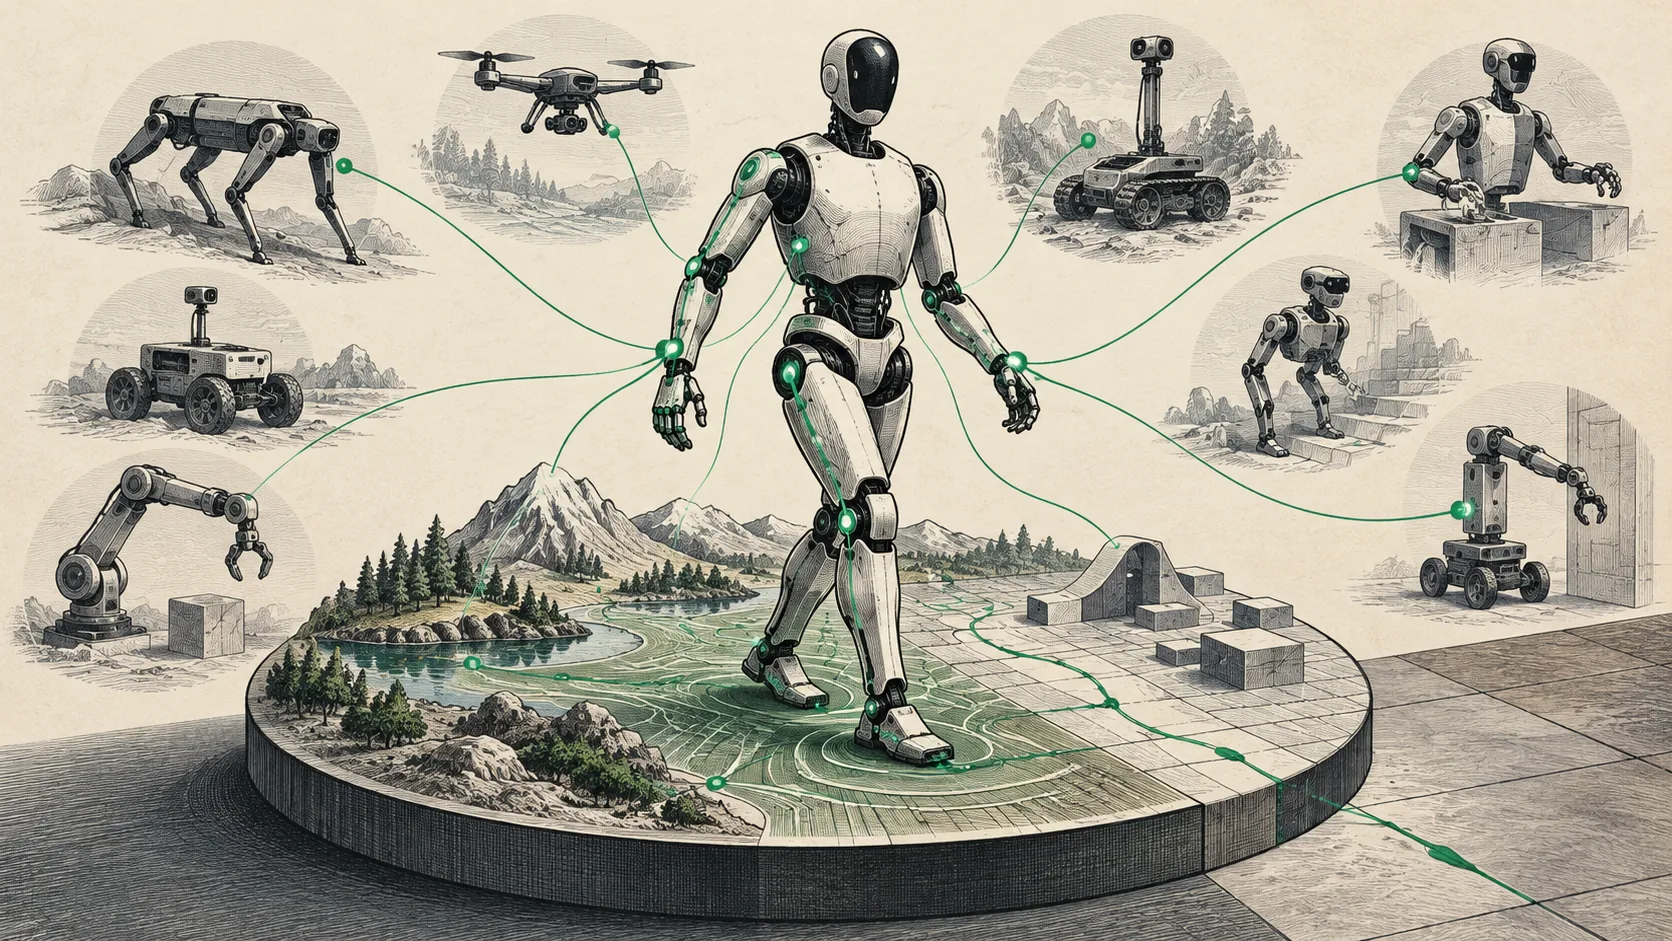
Sber Robotics Centerの研究者は10月13日、ロボット向け世界基盤モデルGreenWAMを論文で発表しました。ロボットの動作によって周囲がどう変化するかを予測し、異なる機体や役割、動作記録形式に応じて行動を選ぶよう設計されています。
GreenWAMは、両腕ロボットから器用なヒューマノイドまで、20のロボット系列に共通する解剖学的な動作空間を使います。研究者らは各系列のデータで、視覚、動作条件付き、世界モデルと動作を組み合わせた各モードで共同学習させました。また、動作の専門家と生成器を分離した方策を設計しました。
WorldArena 1.0では、軌道、深度、3Dの精度で最上位クラスの成績を達成し、研究者らの比較対象となった世界モデルと動画生成器をすべて上回りました。方策としてはRoboTwin 2.0の順位表で上位に入り、ゼロショットLIBERO-plusでは比較手法中で最も高い成功率を記録しました。CALVINとLIBEROでも競争力のある成績でした。
研究チームはGreenWAMを実機のヒューマノイドにも適応させ、π0.5とCosmos 3 Edgeを適応させた方策より高い頻度で成功しました。さらに、リアルタイム制御向けに単一ステップの方策へ蒸留しました。対照実験では、ロボットに特化させることで世界の予測と制御がともに改善し、適応の初期段階で動作の専門家を分離することが有効だと確認されました。方策の適応中も世界モデルのモードを維持すると、場面の変化に対する頑健性が保たれました。