研究者、物体の永続性を学ぶ世界モデルを訓練
HuggingFace2026年9月26日 (土)
- •研究者が、動画モデルの物体永続性を評価する150課題のデータセットと300問の試験「WROP」を公開した。
- •訓練用コーパスには150万サンプルを収録し、Blenderの生成器が各課題で1万件超のサンプルを作る。
- •PWM-WROPは盲検の一対比較Elo評価で、動画継続モデル中1位、全体で3位となった。
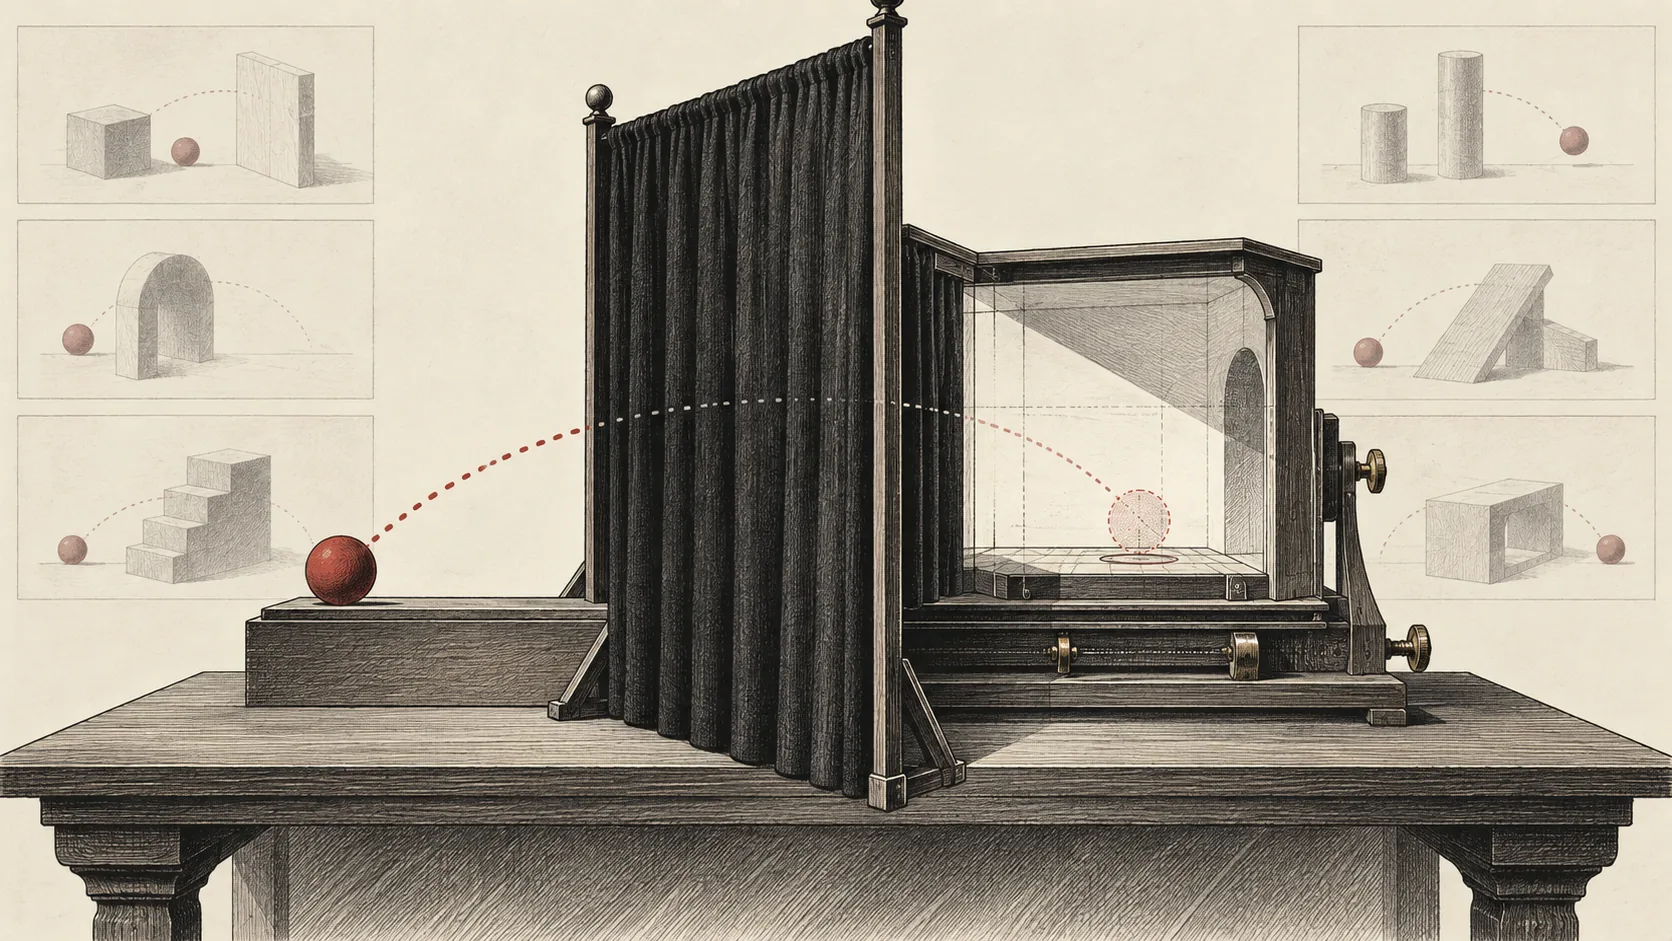
研究者らは、視界から消えた物体を追跡する動画モデルや世界モデルの訓練・評価向けに、「WROP(World Reasoning with Object Permanence)」を発表した。論文は9月23日に公開され、9月25日にHugging Face Papersへ提出された。動画モデルが物体の永続性(見えなくなった物体も存在し続けると捉える能力)を身につけているか、認知科学に着想を得たデータで訓練すれば習得できるかを検証する。
WROPは認知科学に着想を得た150の手設計課題で構成され、課題は6つの認知カテゴリーに分類される。Blenderの生成器は各課題の認知構造を保ちながら、速度、照明、カメラ角度などの条件を変え、課題ごとに1万件を超えるサンプルを生成する。研究者らは150万サンプルの訓練コーパスと300問の試験を公開した。
試験では動画モデル14種を評価した。内訳は参照画像から動画を作るモデル3種、動画編集モデル7種、動画継続モデル4種。盲検の一対比較Elo評価(参加者同士の比較で順位を推定する方式)では、研究者らの160億パラメーター世界モデル「PWM-WROP」が動画継続モデル中1位、全体で3位となった。統計上同順位だった参照画像から動画を作る2モデルだけが上位だった。
チームはデータ、試験、モデルの回答とスコア、モデルの重み、さらにAWS Trainium 2上で動くネイティブPyTorch訓練基盤「PWM」も公開した。論文の提出者は、この基盤を物体の永続性を備えた動画モデルと世界モデルの訓練に使ったと述べた。論文ページには賛成票152件が付き、「本日の論文」1位に掲載された。