Google DeepMind, 로봇 추론 모델 Gemini 4 Argon 공개
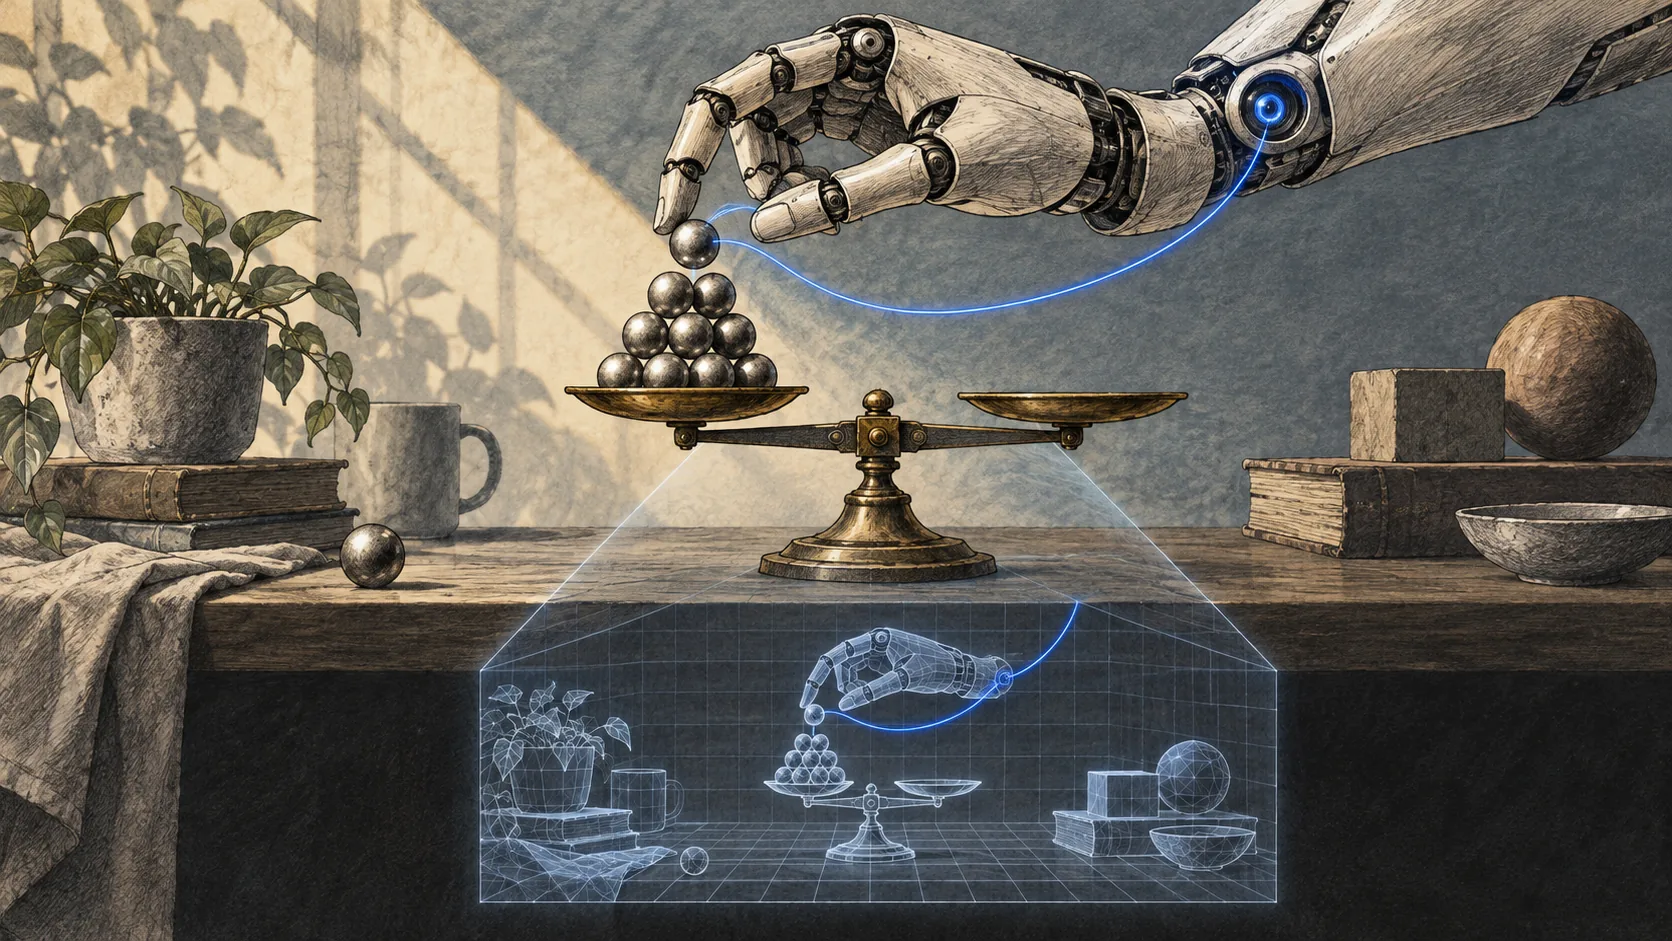
- •Google DeepMind, 로봇 작업의 물리적 추론을 위한 Gemini 4 Argon 발표
- •ERQA에서 순수 추론으로 87% 기록, 시뮬레이션 연습과 시각 피드백으로 로봇 제어
- •Real2Sim 재구성, 영상 라벨링, 공 12개 저울 퍼즐 등 적용 사례 제시
Google DeepMind는 2026년 10월 13일 로봇공학을 위한 범용 물리 추론 모델 Gemini 4 Argon을 발표했습니다. 회사는 Argon이 물리적 이해, 코드 생성, 시각·의미 추론에서 큰 도약을 이뤘으며 로봇 기술 전반의 작업 흐름을 지원한다고 설명했습니다. 3차원 환경에서 물리·공간 문제 해결 능력을 시험하는 Embodied Reasoning(ERQA) 벤치마크에서 Argon은 순수 추론만으로 87%를 기록해 다른 모든 최첨단 모델보다 높은 점수를 받았습니다.
DeepMind는 Argon의 활용 분야를 로봇 제어, Real2Sim 재구성(현실의 로봇 동작을 시뮬레이션으로 재현하는 과정), 물리적 이해, 연구와 자체 개선 등 네 가지로 소개했습니다. 회사 설명에 따르면 Argon은 12자유도 다리와 6자유도 팔을 갖춘 Boston Dynamics의 사족보행 로봇 Spot을 작동할 수 있습니다. 쓰레기통 처리 사례에서는 MuJoCo 디지털 트윈을 만든 뒤 페달을 밟는 연습을 하고, 실제 로봇으로 탄산음료 캔을 통 안에 넣습니다. 별도의 제로샷 제어 사례에서는 로봇 팔이 시각 좌표와 동작 기본 요소를 활용해 여러 차례에 걸쳐 쓰러진 머그잔을 바로 세우고 구겨진 냅킨을 안에 넣습니다. 또 반복적인 시각 피드백 과정으로 영상 세계 모델을 안내해 스크래블 타일 G, R, A, N, O 다섯 개를 A-R-G-O-N 순서로 재배열합니다.
Real2Sim 작업에서 Argon은 로봇 원격조작 장면을 바탕으로 MuJoCo 시뮬레이션을 재구성하고, 시뮬레이션의 카메라 화면과 접촉력이 기록된 데이터와 일치하도록 물체 자산과 장면을 조정합니다. 지시문은 물체 움직임이 MuJoCo의 접촉에서 비롯돼야 하며, 시뮬레이션 명령이 기록된 궤적에서 팔 관절은 0.55라디안, 손 관절은 0.65라디안 이상 벗어나지 않도록 제한합니다. 또 다른 사례에서는 사람의 1인칭 영상을 시뮬레이션된 휴머노이드 조작 과제로 바꾸며, 물리 시뮬레이션 주파수 500헤르츠와 76자유도 양손형 휴머노이드, 22자유도 손을 사용합니다. 스케치를 시뮬레이션으로 바꾸는 사례에서는 76자유도 휴머노이드가 상자 여섯 개를 향해 공을 던집니다. 궤적은 50헤르츠로 140단계에 걸쳐 2.80초 동안 이어지며, 지시문은 골반 이동을 3센티미터 이내로 유지해 균형을 세우고 상자 6개를 모두 넘어뜨리도록 요구합니다.
물리적 이해 분야에서 DeepMind는 Argon이 조작 영상을 여러 단계로 나눠 라벨링할 수 있다고 밝혔습니다. 136초 분량의 ALOHA 2 종이 접기 영상에서는 에피소드 목표 1개, 의미 기반 하위 과제 6개, 접촉 수준 동작 기본 요소 17개를 생성합니다. 품질 관리용 재가중치는 실수와 재시도 중에도 진행도가 평평하게 유지되도록 합니다. 게시물은 공 12개가 등장하는 양팔 저울 퍼즐 사례도 시작합니다. Argon은 겉모습이 같지만 하나가 더 무겁거나 가벼운 공들과 양쪽 접시 저울이 있는 Franka FR3 MuJoCo 환경을 구축하며, 제공된 기사 내용은 이 사례 도중 끝납니다.