GreenWAM, 세계 모델과 로봇 제어 통합
- •Sber Robotics Center 연구진, 로봇용 세계 기반 모델 GreenWAM 발표
- •20개 로봇 계열을 포괄하고 WorldArena 1.0·제로샷 LIBERO-plus 비교에서 선두
- •실제 휴머노이드에서 조정된 π0.5·Cosmos 3 Edge 정책보다 높은 성공률
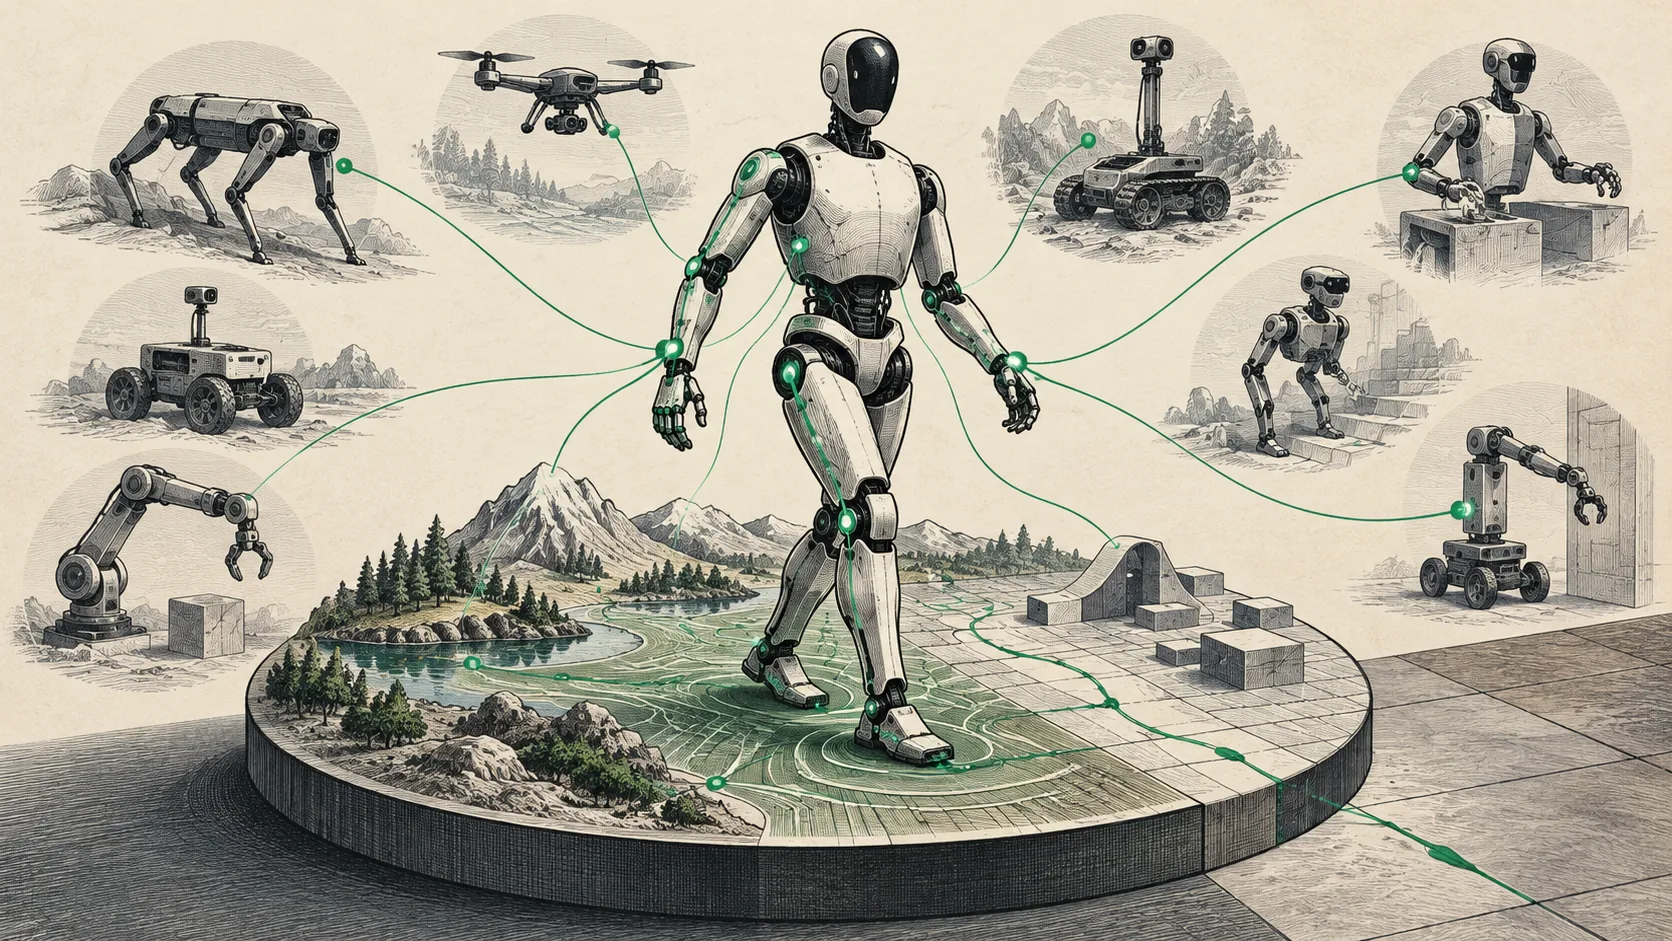
Sber Robotics Center 연구진은 10월 13일 발표된 논문에서 로봇용 세계 기반 모델 GreenWAM을 공개했습니다. GreenWAM은 로봇의 행동에 따라 주변 환경이 어떻게 바뀌는지 예측하고, 서로 다른 로봇 몸체와 역할, 행동 기록 형식에 걸쳐 행동을 선택하도록 설계됐습니다.
GreenWAM은 양팔 로봇부터 정교한 동작을 수행하는 휴머노이드까지 20개 로봇 계열을 포괄하는 공통 해부학적 행동 공간을 사용합니다. 연구진은 이 로봇 계열들을 시각 정보 기반, 행동 조건 기반, 세계 행동 모드에서 함께 학습시켰으며, 행동 전문가와 생성기를 분리하는 정책을 설계했습니다.
WorldArena 1.0에서 GreenWAM은 궤적·깊이·3차원 정확도 부문 최상위권을 기록했고, 연구진이 비교한 모든 세계 행동 모델과 동영상 생성기를 앞섰습니다. 정책으로는 RoboTwin 2.0 순위표에서 최상위권에 올랐고, 비교 대상 중 제로샷 LIBERO-plus 성공률이 가장 높았으며 CALVIN과 LIBERO에서도 경쟁력 있는 성능을 보였습니다.
연구진은 GreenWAM을 실제 휴머노이드에 맞게 조정했고, 그 로봇은 π0.5와 Cosmos 3 Edge를 조정한 정책보다 더 자주 작업에 성공했습니다. 연구진은 실시간 제어를 위해 GreenWAM을 한 단계 정책으로 증류했습니다. 통제 실험에서는 로봇별 특화가 세계 예측과 제어를 함께 개선했고, 조정 초기부터 행동 전문가를 분리하는 것이 도움이 됐으며, 정책 조정 중 세계 모델 모드를 유지하면 장면 변화에 대한 강건성이 보존됐습니다.