MIT, AI의 가상 섬 자율 탐험 실험 공개
- •MIT 연구진, 10월 5일 정해진 과제 없는 가상 섬 탐험 실험 공개
- •30시간 탐험한 에코, 첨탑에 평균 10.3개 적재… 비탐험 집단은 3.5개
- •13개 중 6개가 공중 던지기 발견… 기억 삭제 뒤 관련 과제 해결 시간 증가
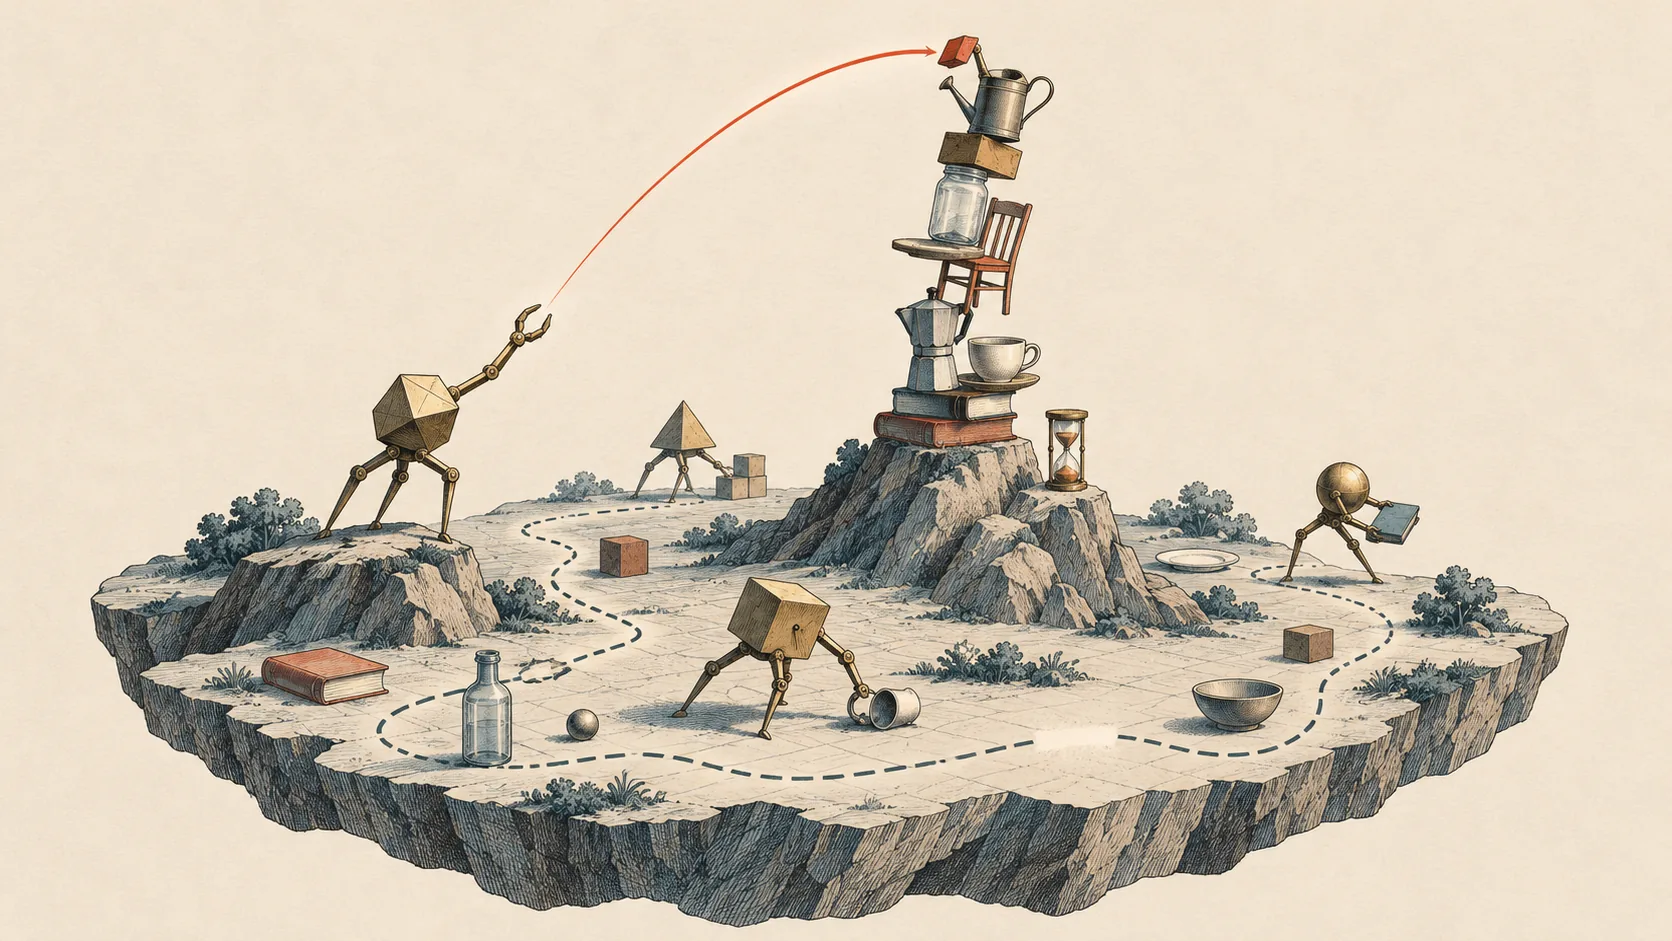
MIT 연구진은 2026년 10월 5일 논문 《Is this machine playing?》(이 기계는 놀고 있는가?)를 공개하고, 정해진 과제 없이 가상 섬을 탐험한 AI 에이전트 에코(Eko)가 경험을 쌓아 이후 문제 해결에 활용하는지 실험했습니다. 연구진은 산과 절벽, 첨탑, 블록 12개, 돌멩이, 고리가 있는 단순한 섬을 만들었습니다. 에코는 언어모델을 기반으로 주변 물체의 위치·크기·형태와 지형을 텍스트로 받아 행동을 결정했습니다. 탐험을 장려하는 초기 지시는 있었지만, 완수할 임무나 점수·보상은 주어지지 않았습니다. 같은 조건의 에코 13개를 각각 30시간 관찰하자 언덕에 오르거나 블록을 쌓고 물체로 무늬를 만드는 등 서로 다른 활동이 나타났습니다. 이 에이전트들이 사전 지식 없이 행동한 것은 아니며, 이미 방대한 데이터를 학습한 언어모델을 사용했습니다.
탐험 중 에코는 돌멩이를 충분히 세게 던지면 새 블록이 나타나는 섬의 규칙을 발견했습니다. 방향과 힘을 바꿔 반복해서 확인한 뒤 돌을 블록을 얻는 도구로 활용했습니다. 둥근 고리를 높은 곳에 놓고 블록을 던지는 농구와 닮은 놀이, 블록을 세운 뒤 돌멩이를 굴려 쓰러뜨리는 볼링과 닮은 행동도 만들었습니다. 연구진은 사물에 새로운 역할을 부여하는 행동과 스스로 과제를 만들고 활동을 변형·반복하는 모습을 관찰했습니다. 다만 에코가 인간처럼 상상하거나 즐거움을 느꼈다는 결론은 내리지 않았으며, 확인한 것은 외부에서 관찰할 수 있는 행동입니다.
연구진은 자유 탐험을 30시간 한 에코 13개와 탐험 경험이 없는 같은 구조의 에코 13개에 동일한 과제를 줬습니다. 과제는 높이 5개인 블록 탑을 최대한 많이 만들기, 높은 첨탑에 물체를 최대한 많이 올리기, 가장 높은 탑 만들기, 첨탑에 직접 오르지 않고 블록 던져 올리기였습니다. 첨탑에 물체를 올리는 과제에서 탐험 집단은 평균 10.3개, 비탐험 집단은 평균 3.5개를 올렸습니다. 높이 5개 탑을 3개 이상 만드는 과제도 탐험 집단의 성과가 더 좋았습니다. 반면 가장 높은 탑 하나를 만드는 과제에서는 두 집단의 성과가 비슷해, 자유 탐험이 모든 능력을 높인 것은 아니었습니다.
에코는 섬이 매시간 초기화되고 대화 맥락도 새로 시작됐지만, 경험을 외부 기억 파일에 남겼습니다. 연구진은 행동과 결과를 기록하는 일화기억, 발견한 규칙과 기술을 정리하는 의미기억에 해당하는 두 종류의 기록을 사용했다고 설명했습니다. 언어모델의 가중치를 조정하거나 모델을 다시 훈련하지 않고도, 이 파일을 다음 활동에서 참고했습니다. 연구진이 블록을 추가로 만드는 방법에 관한 기록을 지우자 에코가 완성한 높이 5개 탑은 평균 6개에서 2개로 줄었고, 나머지 세 과제 성과는 대체로 유지됐습니다. 기억은 사람이 읽고 수정할 수 있었지만, 연구진은 이 점이 모든 판단 과정을 완벽하게 설명한다는 뜻은 아니라고 밝혔습니다.
기억에는 잘못된 경험도 남을 수 있었습니다. 한 에코는 블록을 직접 내려놓는 것보다 던지는 편이 안정적이라고 잘못 판단해 지식 노트에 기록했고, 이후 그 내용을 참고하면서 성과가 나빠졌습니다. 연구진이 잘못된 믿음을 삭제하자 성과가 개선됐습니다. 요약하면 유용한 기록은 다음 문제 해결에 도움을 줬지만, 오류를 지식으로 저장하면 이후 행동에도 영향을 미쳤습니다. 연구진은 에이전트의 장기 기억을 다룰 때 경험의 신뢰성을 확인하고, 잘못되거나 더 이상 유효하지 않은 내용을 고치는 문제도 중요하다고 설명합니다.
일부 에코는 첨탑 위로 블록을 던지는 과제에서 먼저 점프한 뒤 공중으로 올라가는 순간 블록을 던졌습니다. 시뮬레이터에서는 에코의 상승 속도가 던진 물체의 운동에 영향을 줘 블록이 더 높이 날아갔습니다. 주 실험에 참여한 13개 에코 가운데 6개가 이 공중 던지기 방법을 발견했습니다. 연구진이 특정 에코의 기억에서 해당 기술을 지우자 과제 해결 시간이 크게 늘었습니다. 연구진도 유용한 방법으로 예상하지 못한 기술이었지만, 이는 가상세계에 구현된 물리적 상호작용을 찾아낸 결과입니다. 현실에서도 같은 방법이 통한다고 보장할 수는 없습니다.
연구진은 에코의 결과가 가상환경의 경험과 기억이 이후 과제 성과로 이어질 수 있음을 제한된 환경에서 보여줬다고 설명합니다. 이 연구가 산업 현장의 효과를 입증한 것은 아니지만, 글은 디지털 트윈에서 AI가 실험 조건이나 운영 방법을 탐색하는 방향을 가능성으로 제시합니다. 디지털 트윈은 현실의 설비나 시스템을 가상환경에 표현해 상태를 관찰·분석하고 상황을 시험하는 기술입니다. 현실과 가상환경의 물리적 특성이 다르면 행동 결과도 달라질 수 있어, 로봇공학에서 말하는 시뮬레이션과 현실 사이의 간극(Sim-to-Real Gap)을 확인하고 실제 적용 전 정확성과 안전성을 검증해야 합니다. 연구의 결론은 에이전트가 탐색하고 경험을 기억해 활용할 수 있다는 가능성과 함께, 그 기억과 발견을 검증할 필요가 있다는 점입니다.