NTT 모빌리티, HD 맵 없는 자율주행 버스 실증
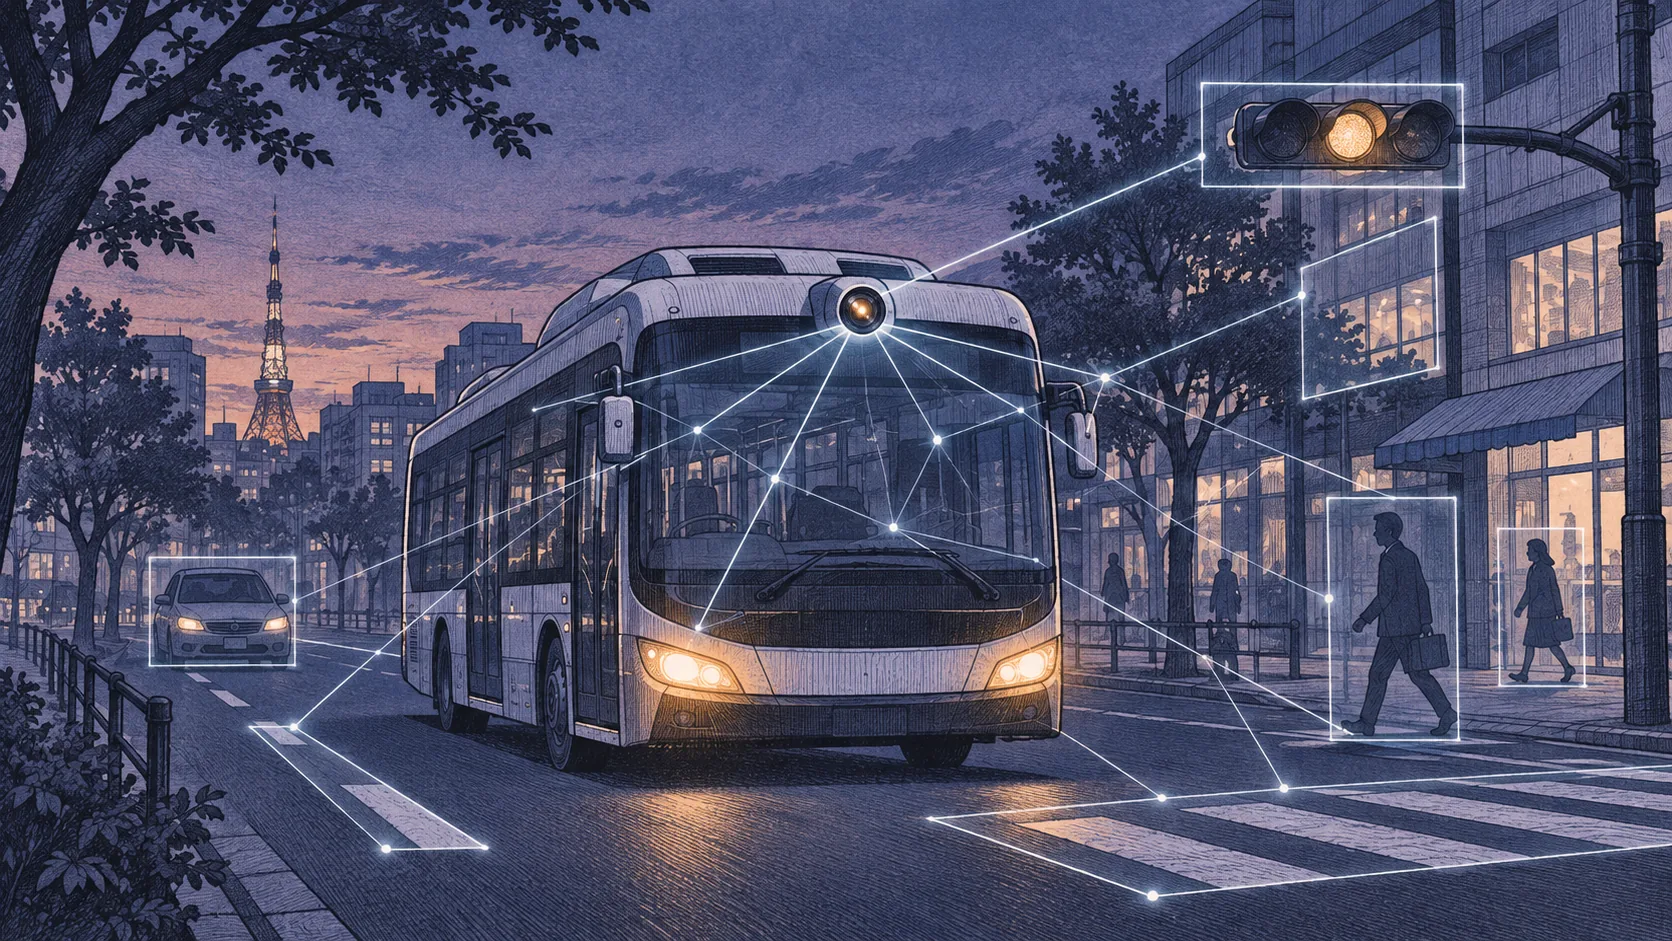
- •NTT 모빌리티, HD 맵 없이 달리는 자율주행 버스의 일본 첫 공도 실증을 2027년 2월 시작
- •카메라 영상과 AI 판단에 정지·우선 통행·속도 제한 등 교통 규칙 결합
- •레벨 2 운행으로 안전성과 야간 인식 등을 검증하고 2027년 4월부터 결과 정리
NTT 모빌리티는 고정밀 3차원 지도(HD 맵)를 미리 구축하지 않고 주행하는 자율주행 버스의 공도 실증을 2027년 2월 시작합니다. 실증은 NTT 무사시노 연구개발센터 주변 도로를 포함한 ‘Co-Creation Hub’에서 진행하며, 새로운 지역이나 노선에 도입할 때 드는 부담을 줄일 수 있는지 평가합니다. 회사는 HD 맵을 쓰지 않는 자율주행 버스의 공도 실증이 일본에서 처음이라고 밝혔습니다.
차량은 eVersum이 제작한 버스로, 이스라엘 Imagry가 개발한 자율주행 시스템을 탑재합니다. 이 시스템은 LiDAR나 사전 제작한 HD 맵에 의존하지 않고 카메라 영상으로 주변을 인식해 주행 경로와 동작을 판단합니다. 주변 인식부터 주행 계획, 차량 제어까지 통합하는 E2E 방식이며, AI의 인식·경로 계획과 정지, 우선 통행, 제한 속도 등의 교통 규칙을 결합합니다. 기능은 모듈화돼 있어 일본 특유의 신호등 감지 등 과제에 맞춰 개선할 수 있습니다.
공도 주행은 운전자가 탑승하는 자율주행 레벨 2부터 시작할 예정입니다. 왼쪽 통행, 일본의 신호등과 교통 규제에 대한 적합성, 주행 품질과 안전성을 평가합니다. HD 맵을 미리 만들지 않고 새 노선에 적용할 수 있는지, 노상 주차 차량과 보행자, 자전거에 대응할 수 있는지도 검증합니다.
실증 과정에서 AI 판단을 설명하고 검증할 수 있는지, 학습 데이터에 얼마나 의존하는지, 악천후와 야간에 인식 성능이 어떤지도 확인합니다. 원격 감시·운행 관리 시스템과의 연동 및 운행 비용 최적화를 검토하고, 교통 사업자와 협력해 상용 운행에 활용하는 것을 목표로 합니다. 차량은 2026년 12월 7일 인도될 예정이며, 같은 달부터 시스템 조정과 구내 주행 시험을 진행합니다. 2027년 2월 공도 주행을 시작하고, 4월부터 평가 결과와 과제를 정리합니다.